Autonomt renhold på lager: samspill med vareflyt og sikkerhet
Store gulvflater kan se enkle ut, men vareflyt, trucktrafikk og skiftende hindringer gjør sikker samhandling til det viktigste pilotkriteriet.
Spør oss om deres bygg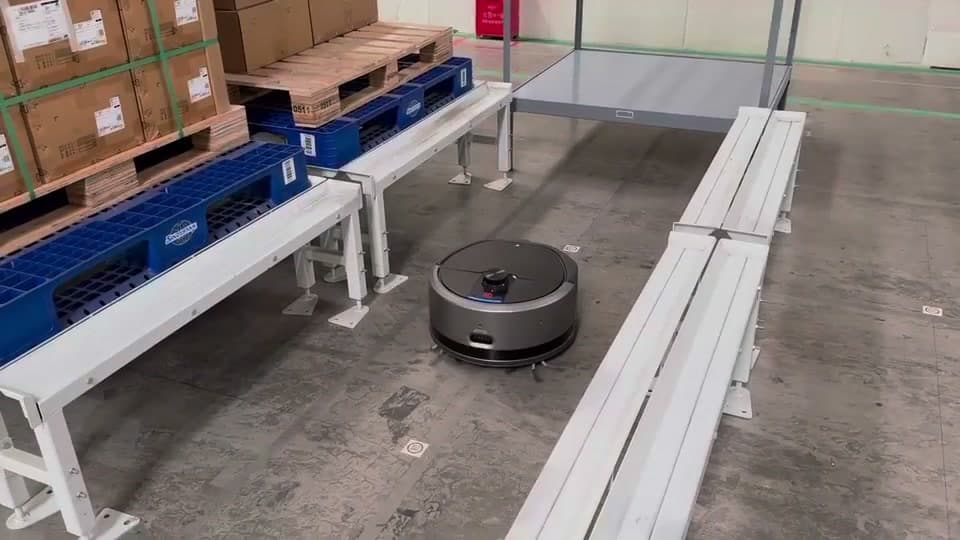
Del lageret i operative soner
Skill mellom transportganger, plukksoner, lasting, pakkestasjoner og rolige randsoner. Trafikk, smuss og hindringer varierer, og ikke alle soner bør automatiseres samtidig.
Registrer paller, emballasje, strekkfilm, avfall og annet som kan dukke opp uforutsigbart. Kartet må stemme med driften, ikke bare plantegningen.
- truck- og persontrafikk gjennom døgnet
- midlertidige paller og sperringer
- gulvskader, fall, sluk og overganger
- smuss som krever annen metode eller manuell håndtering
Gjør HMS og trafikkregler målbare
Definer hvor roboten kan kjøre, hvilke soner som skal være sperret, og hvordan den inngår i eksisterende trafikkregler. Nødstopp, varsling og håndtering av avvik må testes lokalt.
Piloten bør gjennomføres i et tidsvindu som er representativt, men kontrollert. En vellykket kjøring i et tomt lager dokumenterer ikke samspill i normal vareflyt.
Vurder hele arbeidsflyten
Mål klargjøring, vannhåndtering, tømming, kontroll og manuelt restarbeid i tillegg til kjøretiden. Loggfør avbrudd og årsaken til dem.
Robvarde kan kartlegge lageret og sammenligne tilgjengelige modeller mot oppgave, sikkerhetskrav og servicebehov.
- 1Velg en avgrenset sone med kjent trafikkbilde.
- 2Fastsett lokale HMS- og stoppkriterier.
- 3Test både normal kjøring og avvik.
- 4Evaluer kvalitet, sikkerhet og total oppfølging.